
小さく始めて自律化へ — 日立の進め方【後編:解き方編】
※ この画像は生成AIによるイメージであり、実際の設備構成や運用とは異なります。
前編:なぜ今、物流センターは「自律化」へ向かうのかでは、人手不足・制度変化・技術進歩の3つの波と、自動化から自律化へ向かう必要性、バラ出荷のピッキング・仕分に残る課題を整理しました。
後編では、具体的な進め方を紹介します。自動化の効果が分かっていても、大規模な一括投資では決裁が難しい。多くの現場が止まるのはここです。本記事では、大規模一括投資に踏み出せない現場のための「進化前提の自動化」3ステップと、それを支える日立の解き方(LogiRiSM*1、GTP(Goods to Person)×OTP(Order to Person)、ユニバーサルWCS*2)、そして自律化によって導入後もROIの改善をめざす考え方を解説します。
*1 LogiRiSMは、株式会社日立製作所の登録商標です。
*2 ユニバーサルWCSは、株式会社日立インダストリアルプロダクツの登録商標です。
進化前提の自動化とは
完成形を最初に作り込むのではなく、小さく始めて、後から設備を足し・つなぎ・広げられることを前提に設計する自動化の考え方。初期投資と失敗リスクを抑えながら、現場の変化に合わせて能力を伸ばし、その上に自律化を載せていきます。
1. 大きな一括投資では踏み出せない
従来型の大規模一括投資が抱えるリスク
大規模な自動倉庫を一括導入する案件には、導入に12〜24か月、投資に数十億円を要する例があります。条件が合えば高い生産性を発揮しますが、次の4点が意思決定を難しくすることがあります。
| 観点 | 従来型自動倉庫(大規模一括投資) | 進化前提の自動化 | 何が変わるか |
|---|---|---|---|
| 導入期間 | 12〜24か月の例設計・製造・据付・試運転を含む | 2〜6か月の例対象工程を絞った小規模構成 | 短期間で効果を確認し、追加投資を検討しやすい |
| 投資規模 | 数十億円を要する例一括投資の負担が大きい | 必要な工程から段階的に投資する | 決裁のハードルが下がり、効果を見ながら追加できる |
| 移設・レイアウト変更 | 建物や据付条件によっては、変更が難しい | 増設・配置換えを見込んで設計する | 商品構成や物量の変化に対応しやすい |
| 投資回収リスク | 前提が変わると、回収計画への影響が大きい | 小さく試し、効果を確かめながら広げる | 初期投資と回収計画の不確実性を抑えやすい |
※ 表の期間・金額は大規模案件や小規模構成の一例で、一般的な標準値ではありません。設備構成、対象工程、建物条件、既存システムとの接続などにより異なります。
設備を長期利用する場合は、移設やレイアウト変更のしやすさにも注意が必要です。建物や設備を一体で作り込んだ構成では、取扱商品の構成や物量が変わっても変更が難しいことがあります。導入時の能力だけでなく、その後の事業環境の変化を見込んで検討します。
進化前提の自動化 — 3つのステップ
これに対して日立が提案するのが、「小さく始めて、組み合わせ、つなげて広げる」3ステップです。
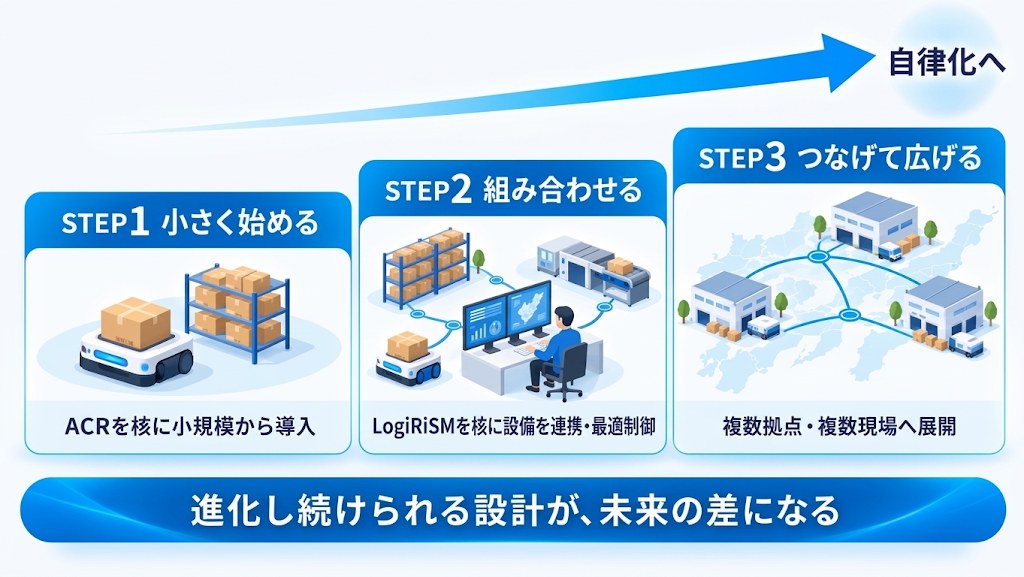
- ステップ1:小さく始める
ACR(自律型ケースハンドリングロボット)を核に、小規模からスタートします。対象工程を絞った構成では、2〜6か月で導入する例があります。台数の追加やレイアウト変更・移設を見込み、稼働状況や作業実績を蓄積します。 - ステップ2:組み合わせる
設備が増えると、次に問題になるのは工程間のアンバランスです。個々の設備は速くなったのに全体のスループットが伸びない——「ボトルネックが移動しただけ」という状態です。LogiRiSMを核に、ユニバーサルWCSを通じて自動倉庫・AGV・ソーター・作業ステーションを束ね、保管と仕分を組み合わせて連携・最適制御します。 - ステップ3:つなげて広げる
1拠点で効果が確認できたら、複数拠点・複数現場をネットワークで接続し、段階的に領域を拡大して生産性向上をめざします。設備の導入で終わらせず、運用しながら機能や対象範囲を継続的に拡張できるモデルへ移行します。
最初の設備を選ぶ時点で、上位システムと連携できるか、後から異なる種類の設備を組み合わせられるかを確認します。後の工程拡張を見込んで設計しておくことが、自律化への土台になります。
2. 日立の解き方 — LogiRiSMとGTP×OTP
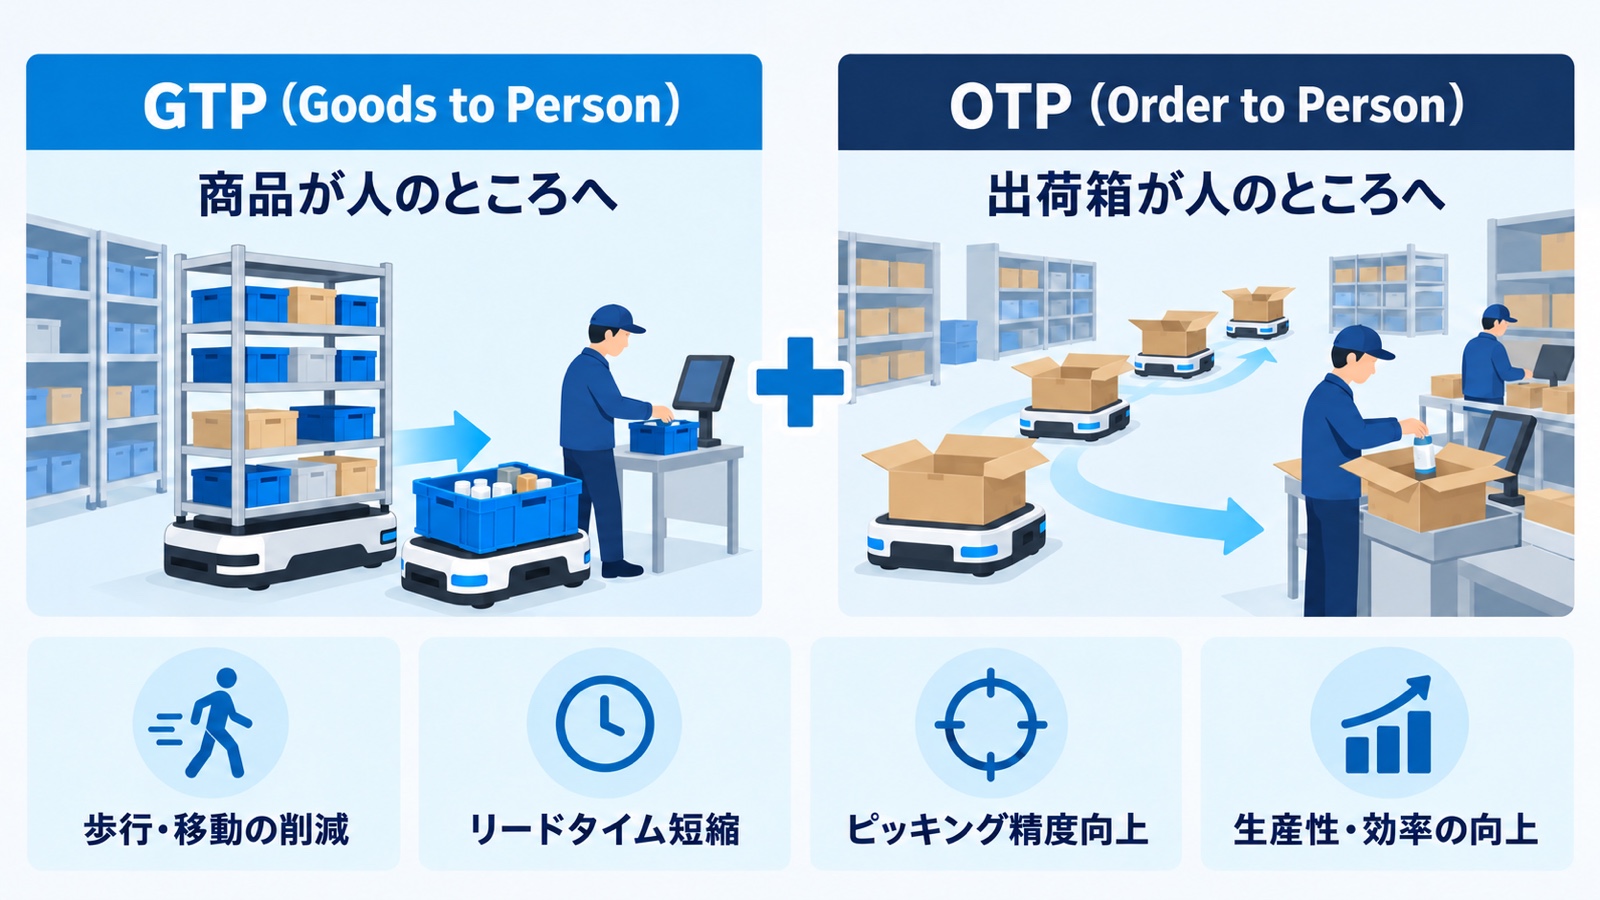
GTP(Goods to Person)は商品や棚を作業者のもとへ運ぶ方式で、OTP(Order to Person)は出荷箱を作業者のもとへ運ぶ方式です。この2つを組み合わせるには、商品の保管場所、オーダーの進捗、設備の稼働状況を見ながら、全体の動きを制御するソフトウェアが欠かせません。日立は、そのための計画・制御ソリューションとしてLogiRiSMを開発しました。
LogiRiSM — バラ出荷向けの計画・制御ソリューション
LogiRiSMでは、自動倉庫・中量棚・平置きといった保管エリアごとにピッキングステーションを設けます。出荷箱(オーダー箱)を載せたAGVは、OTPエリアを走行しながら、オーダーに必要な商品があるステーションだけに立ち寄ります。各ステーションの作業者は、背後の保管エリアから商品を取り出し、目の前に到着したAGVの出荷箱へ入れます。自動倉庫ステーションには、自動倉庫から商品の入ったコンテナが届きます(GTP)。LogiRiSMは、どのAGVがどのステーションにどの順番で立ち寄るかを計算し、商品と出荷箱の到着を同期させます。必要な商品がそろった出荷箱は、検品・梱包を経て出荷へ向かいます。
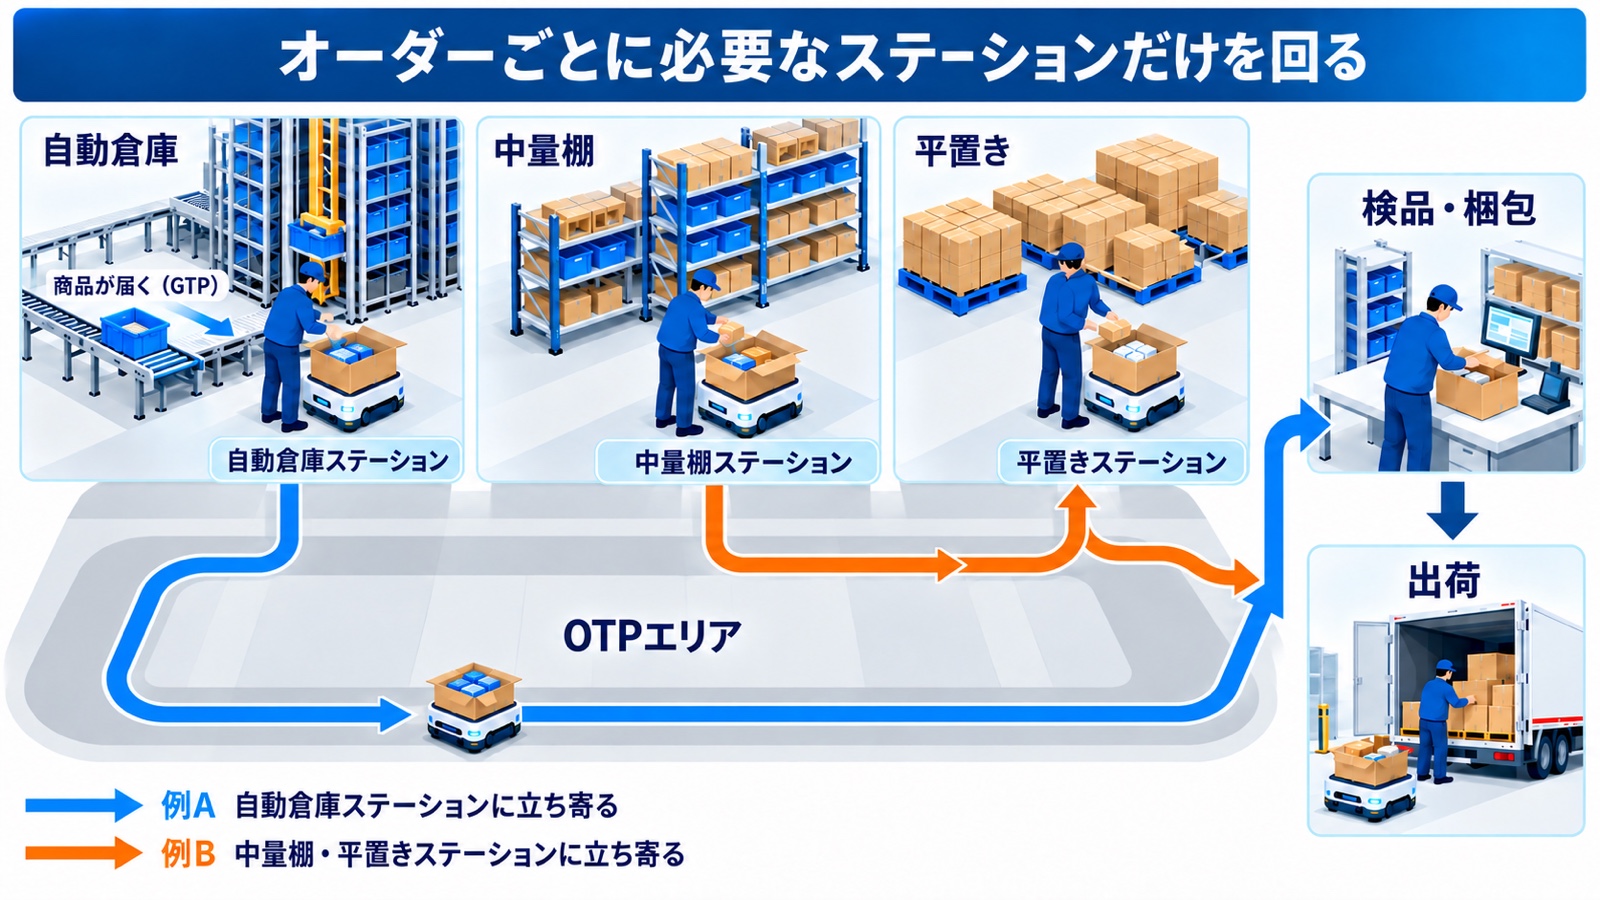
ピッキングステーションは、商品の出荷頻度に応じて保管方式を使い分けて設けます。よく出る商品は取り出しやすい平置き、出荷頻度が低く品目の多い商品は高密度に保管できる自動倉庫、というように配置します。以下は代表例であり、商品の荷姿や保管量、現場の条件によって配置は変わります。
| 出荷頻度 | ピッキングステーション | 保管する商品の例 |
|---|---|---|
| 高 | 平置きステーション | よく出る定番商品(入荷時の荷姿のまま平置き) |
| 中 | 中量棚ステーション | 一定の間隔で出荷する商品 |
| 低 | 自動倉庫ステーション | 出荷間隔の長い多品種の商品(高密度に保管) |
すべてを同じ設備で扱おうとしないことが、投資効率を高めます。複数の設備をソフトウェアでつないで高効率に制御し、リードタイム短縮と生産性向上を実現します。将来は、人による取り出し作業をロボットへ代替・自動化していく構想です。
GTPとOTP — 商品が来る、出荷箱が来る
冒頭で触れたGTP(Goods to Person)は、作業者が棚まで歩くのではなく、商品の入った棚やコンテナのほうが作業者のところへ運ばれてくる方式で、歩行時間を大幅に減らせます。一方、1つのオーダーに複数ゾーンの商品が含まれる場合、GTPだけでは最後に1つの出荷箱へまとめる工程が必要になることがあります。
日立が提唱するのは、GTPにOTPを加えた作業形態です。OTPでは、出荷用の段ボール(オーダー箱)をAGVに載せ、必要な商品を受け取る作業ステーションへ搬送します。作業者は、届いた箱に必要な商品を入れます。オーダーごとに必要なステーションだけを経由し、ピッキングが終わった箱を次の工程へ送ることで、歩行や荷合わせ工程の削減を図ります。
| 観点 | 従来の摘み取り方式 | GTP | OTP |
|---|---|---|---|
| 動くもの | 人が棚まで歩く | 商品(棚・ケース)が人のところへ来る | 出荷箱(オーダー)が人のところへ来る |
| 作業者の動き | 倉庫内を広範囲に移動 | ステーションに固定 | ゾーン内に固定 |
| 荷合わせ | 別工程で必要 | 必要になる場合がある | 削減可能(運用設計による) |
| 得意な場面 | 物量が少なく品目も限られる | 特定ゾーンに集中する出荷 | 複数ゾーンにまたがるバラ出荷 |
重要なのは、OTPはGTPの代わりではなく、組み合わせて使うものだという点です。GTPの「モノを集める力」とOTPの「オーダーを届ける力」を掛け合わせることで、歩行・移動の削減、リードタイム短縮、ピッキング精度の向上、全体の生産性・効率向上を同時に狙えます。仕分先が多いバラ出荷ほど、この効果は大きくなります。
3. 全体を束ねる — ユニバーサルWCSと自律化ループ
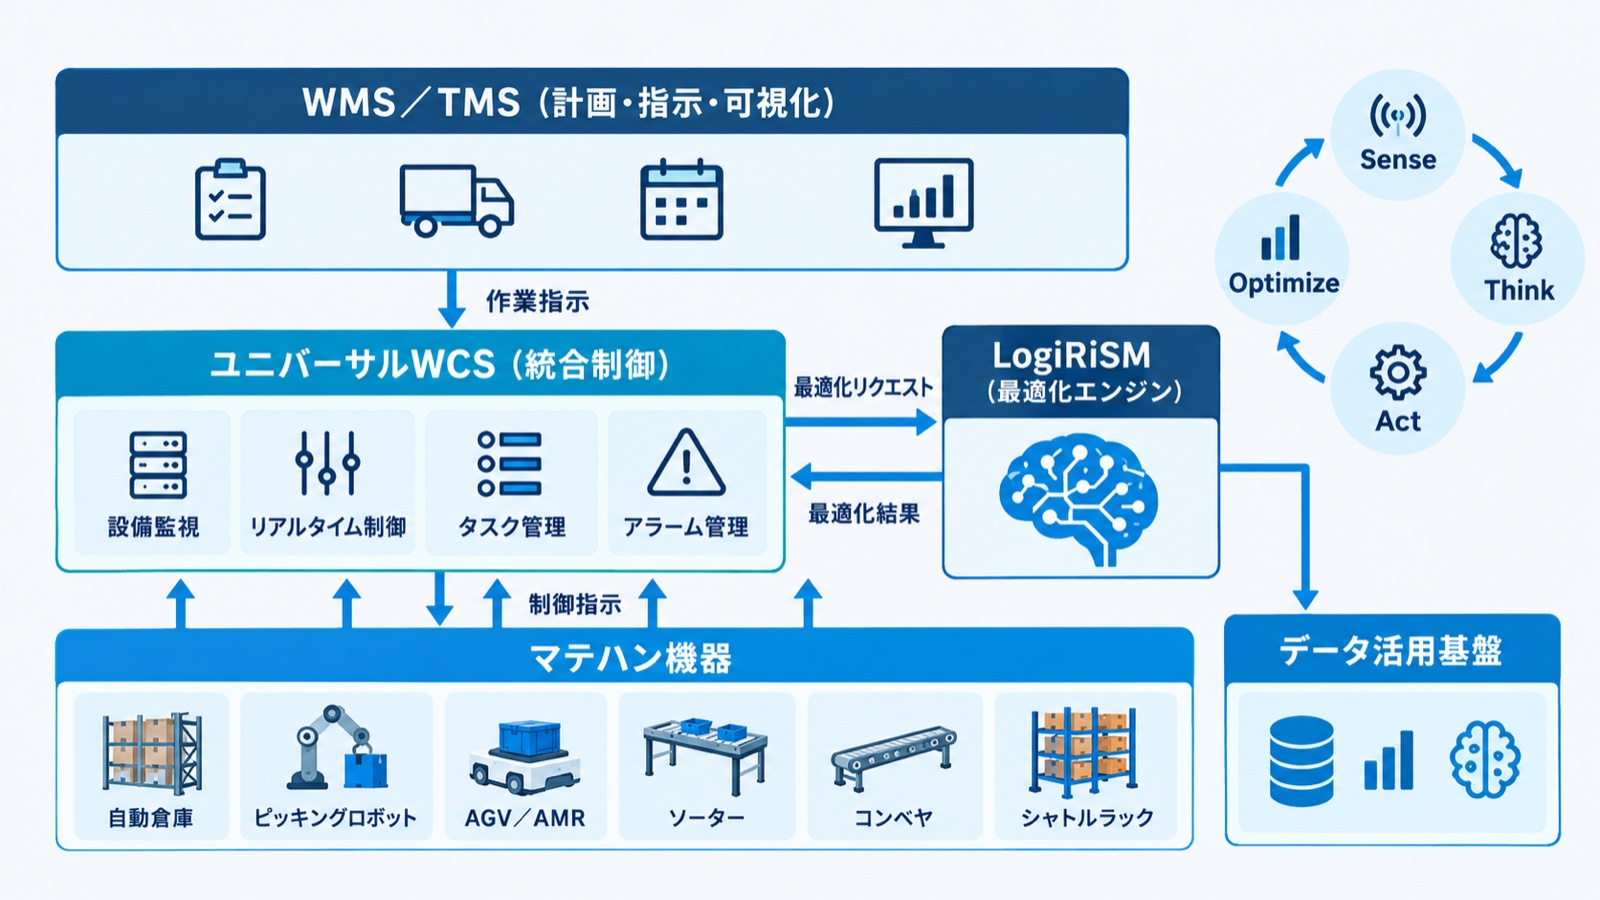
全体を連動させるには、設備に指示を出す役割と、作業の順序や割り当てを考える役割が必要です。設備を束ねるユニバーサルWCSと、現場の状況に応じた最適化を担うLogiRiSMが連携して、この2つをつなぎます。
ユニバーサルWCS — 異種マテハンを1つに束ねる
ユニバーサルWCS(倉庫制御システム)は、異なる種類のマテハン設備を束ねるプラットフォームです。WMS/TMSなどの上位システムから作業指示やマスタ情報を受け取り、設備に実行指示を出します。設備監視、リアルタイム制御、タスク管理、アラーム管理の機能を担います。
対象となるのは、自動倉庫、ピースピッキングロボット、AGV/AMR、ソーター、コンベヤ、シャトルラック、自動荷役機器などです。設備の状態や作業の進捗を把握し、LogiRiSMから受け取った計画を現場の動作に反映します。
LogiRiSMによる最適化と自律化ループ
LogiRiSMは、ユニバーサルWCSから受け取る設備の稼働状況やオーダーの進捗をもとに、作業の割り当てと搬送順序を計画し、結果をWCSへ返します。WCSが「設備を動かす役割」、LogiRiSMが「全体の動かし方を考える役割」を担う関係です。
現場データを蓄積・分析し、その結果を次の計画に反映することで、改善を続ける自律化ループをつくります。需要予測、リソースの最適配置、動的なタスク最適化、シミュレーション評価などは、LogiRiSMの最適化エンジンが担う機能です。今後は、自律統合制御や異種マテハン混在制御を重要テーマに、機能拡張を進めます。
Sense(状況を捉える)では設備や作業の状態を把握し、Think(考える)ではLogiRiSMが計画します。Act(動く)ではWCSを通じて設備が作業を実行し、Optimize(最適化する)では実績を分析して次の計画や制御に反映します。この連携が、導入後も現場を改善し続ける仕組みになります。
人とロボットが共に働く現場へ
個々のロボットを賢くする取り組みも進んでいます。ハンド領域のAI化では、ぬいぐるみやフルーツのような不定形の商品、袋入りの柔らかいパッケージ、光を反射する包装、金属部品やワインボトルのような重量物まで、1台のロボットが多様な対象を認識して柔軟に掴む「多能工化」をめざしています。
人とロボットが共に働く現場では、人を検知して停止・減速する制御などにより、安全性を確保します。AIによる判断に加えて、WCSや設備側の安全機能、動線や作業エリアの設計を組み合わせることが重要です。
4. まとめ — 効果は「入れた後」に伸びる
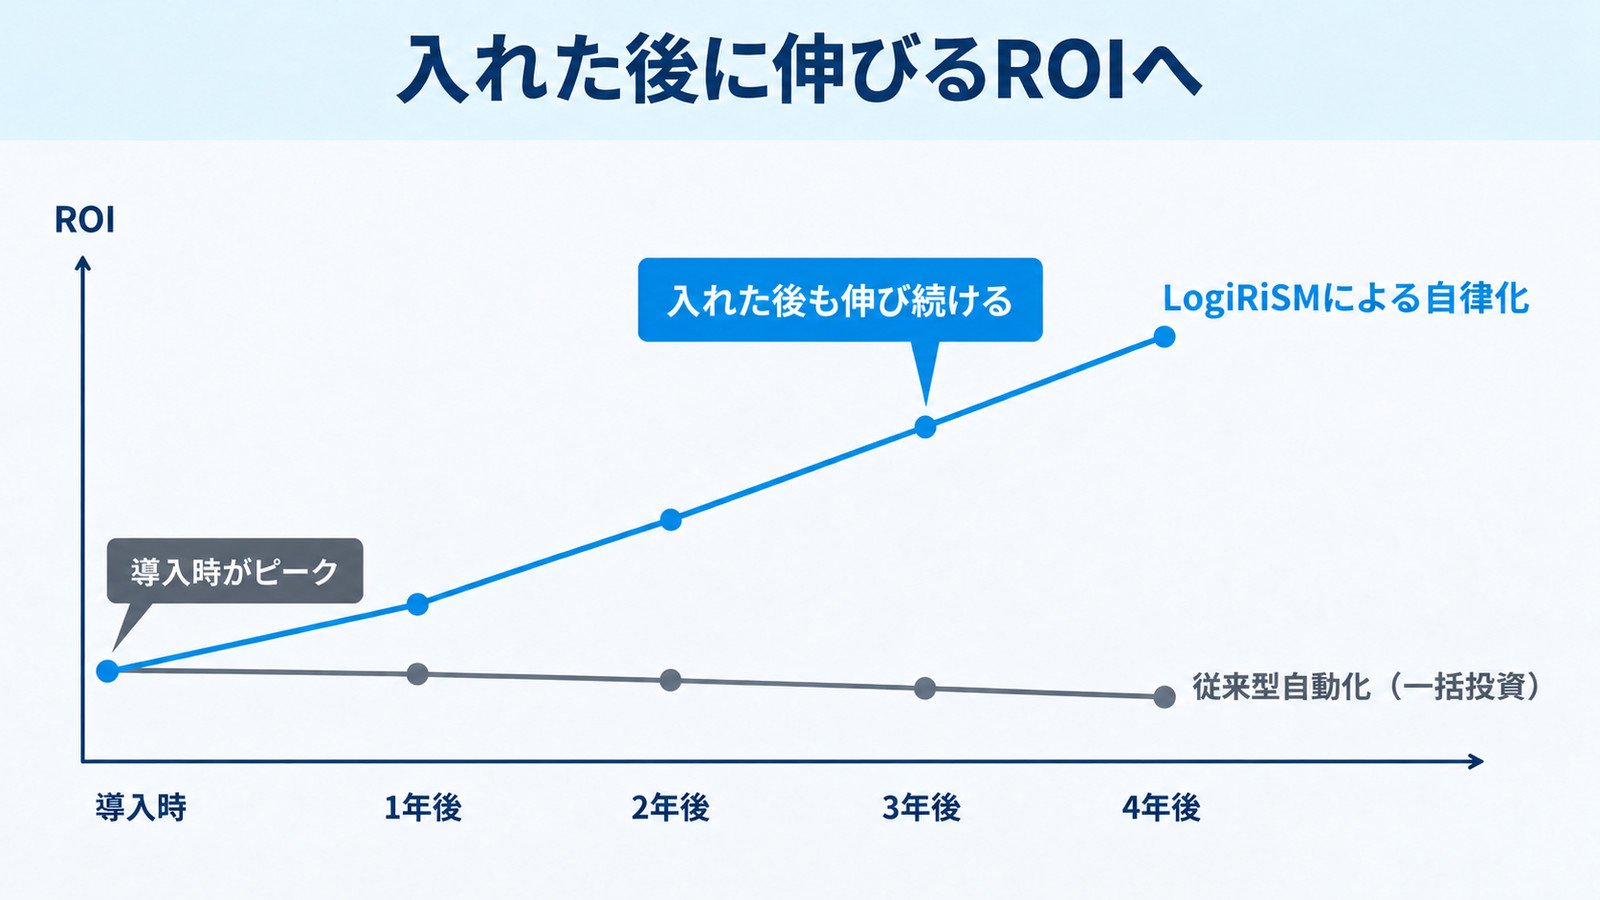
従来型の自動化では、商品構成や物量の変化に設備が対応しきれないと、投資効果が下がり、増設や更新が必要になることがあります。これに対し、LogiRiSMによる計画の見直しとユニバーサルWCSによる設備制御を連動させれば、導入後も運用の改善を続けられます。さらに、現場データの学習やロボットの多能工化を進めることで、大規模な設備更新に頼らず生産性を高め、ROI(投資対効果)の継続的な改善をめざします。
ROI向上を実現する5つの価値
| 価値 | 内容 | 効果 |
|---|---|---|
| ① 稼働率の最大化 | 異種マテハンの混在制御で、遊んでいる設備をなくす | 同じ設備で処理量が増える |
| ② 多能工化 | ハンド領域のAI化で、1台が扱えるモノを拡大 | 投資1単位あたりの効果が上がる |
| ③ 変化に強い投資 | 可変レイアウト・段階拡張で投資リスクを最小化 | 事業環境が変わっても設備が足かせにならない |
| ④ 継続的な最適化 | データ分析でAIが賢くなり続け、改善を重ねる | 導入後の処理能力向上を支える |
| ⑤ コスト構造の転換 | CAPEX(設備投資)からOPEX(運用費)発想へ。一括設備投資中心から、段階投資と運用費を組み合わせる | 投資判断を段階化し、継続的に改善しやすくする |
幅広いマテハン設備・システムをそろえる「強いプロダクト」、長年の現場ノウハウである「ドメインナレッジ」、日立グループのAI技術と研究開発力である「フィジカルAI」。日立は、この三位一体で設備と運用の両面から自律化を支援します。
この効果は自動的に得られるわけではありません。異種設備の統合制御、データ基盤、段階的に広げられる設計——これらを最初の設計に織り込んでおく必要があります。だからこそ「次に自律化させやすい自動化を選ぶ」ことが、最初の1台を決める時点で重要になるのです。
前編・後編を通じた結論はシンプルです。「自動化」で済む世界を、いかに「自律化」させるか。小さく始め、つなげて広げ、その上に自律化を載せる。入れた瞬間をゴールとせず、入れた後に賢くなり続けることでROIの最大化をめざす。それが日立の考える、これからの物流センターの姿です。
課題の整理から読み直したい方は前編:なぜ今、物流センターは「自律化」へ向かうのかを、自律化の全体像については日立が考えるフィジカルAI活用による未来のロジスティクスをご覧ください。日立は、ACRを核にした小規模スタートから、異種設備の統合制御、複数拠点への展開まで、段階に応じた物流センターDXを支援しています。「自社ならどこから始めるべきか」の整理も含め、ぜひお気軽にご相談ください。
日立はトータルエンジニアリングで
物流センターDXを推進します
物流センターの構築は、多くの要素が複雑に絡み合うため、全体の最適化が困難です。
日立は構想から運用までのすべてのフェーズにおいてお客さまをワンストップでサポートし、
全体の最適化を支援します。
お客さまのニーズに合わせた最適な提案をしますので、
まずはお気軽にご相談ください。
- 構想・設計から運用まで一貫対応
- マルチベンダー対応
- 全体最適を実現するシステム連携
- AGV・自動仕分け機と柔軟に統合
執筆・監修
株式会社日立製作所
物流DXに関する情報を発信します。


